
Robot kol konum tahmini, robotik sistemlerde hareketin doğru ve güvenli şekilde gerçekleştirilmesinin temel unsurlarından biridir. Bir robot kolunu hareket ettirmek tek başına yeterli değildir; kolun uç noktasının üç boyutlu uzayda hangi konuma ulaştığının da bilinmesi gerekir.
Bir robot kolun hareketi genellikle eklem açıları, doğrusal hareket miktarları veya aktüatör konumları gibi giriş değişkenlerine bağlıdır. Bu değerler değiştikçe robot kolunun uç noktası da farklı bir X, Y ve Z koordinatına ulaşır.
Buradaki temel soru oldukça basittir:
Robotun hareket parametrelerini biliyorsak, uç noktasının konumunu önceden tahmin edebilir miyiz?
Bu sorunun cevabı klasik kinematik yöntemlerden yapay sinir ağlarına kadar uzanan farklı mühendislik yaklaşımlarında bulunabilir.
Robot Kol Konum Tahmini Neden Önemlidir?
Endüstriyel robotların kaynak, montaj, taşıma, paketleme veya hassas parça yerleştirme gibi işlemleri gerçekleştirebilmesi için uç noktanın konumunun doğru şekilde belirlenmesi gerekir.
Robot kolunun hedeflenen noktadan birkaç milimetre sapması bile bazı uygulamalarda üretim hatasına neden olabilir. Bu nedenle robot kol konum tahmini, yalnızca hareket planlama açısından değil, hassasiyet ve tekrarlanabilirlik açısından da önem taşır.
Robotun mekanik yapısına bağlı olarak eklem veya aktüatör hareketleri ile uç noktanın konumu arasında matematiksel bir ilişki bulunur.
Basit şekilde:
Eklem ve aktüatör değerleri → Robot mekanizması → X, Y, Z konumu
şeklinde düşünülebilir.
Robot Kol Konum Tahmininde Kinematik Model
Robot kollarında konum belirlemek için kullanılan temel yöntemlerden biri kinematik analizdir.
Robotun kol uzunlukları, eklem açıları ve geometrik yapısı bilindiğinde uç noktanın konumu matematiksel olarak hesaplanabilir.
Burada iki önemli kavram vardır:
İleri kinematik, eklem değerlerinden robot uç noktasının konumunun bulunmasını sağlar.
Ters kinematik ise istenilen uç nokta konumuna ulaşmak için gerekli eklem değerlerini hesaplamaya çalışır.
Örneğin ters kinematikte hedef X, Y ve Z koordinatları bilinir ve robotun hangi eklem konumlarına gelmesi gerektiği hesaplanır. MATLAB gibi robotik geliştirme ortamlarında ters kinematik için özel algoritmalar ve çözücüler bulunmaktadır.
Robotun serbestlik derecesi arttıkça bu hesaplamalar daha karmaşık hale gelebilir. Daha fazla eklem, daha fazla değişken ve çok daha fazla olası robot konumu anlamına gelir.
Yapay Sinir Ağları ile Robot Kol Konum Tahmini
Karmaşık sistemlerde yapay sinir ağları ile robot kol konum tahmini alternatif ve destekleyici bir yaklaşım olarak kullanılabilir.
Yapay sinir ağları, giriş ve çıkış değişkenleri arasındaki doğrusal olmayan ilişkileri veriler üzerinden öğrenebilir.
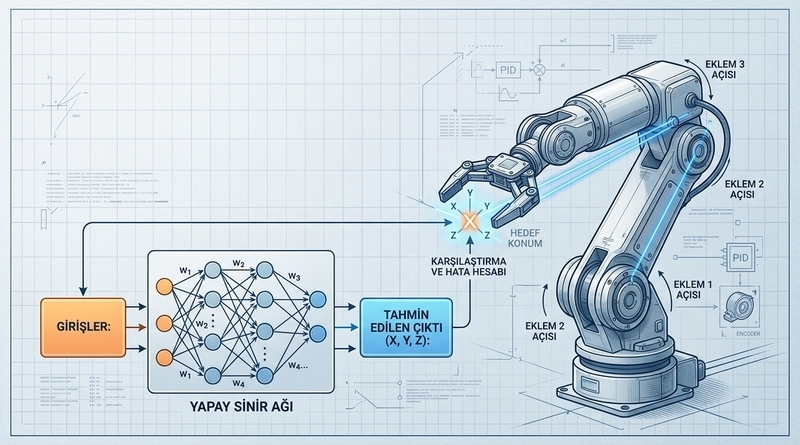
Bir robot kol için girişler;
eklem açıları, aktüatör hareketleri veya motor konumları
olabilir.
Çıkışlar ise:
X, Y ve Z koordinatlarıdır.
Böylece sistem şu yapıya dönüşür:
Hareket değerleri → Yapay Sinir Ağı → X, Y, Z
Sinir ağına çok sayıda giriş değeri ve bu girişlere karşılık gelen konum bilgileri gösterildiğinde ağ, aralarındaki ilişkiyi öğrenmeye çalışır.
Eğitim tamamlandıktan sonra daha önce doğrudan görmediği giriş değerleri için de robotun konumuna ilişkin tahmin üretebilir. Regresyon amaçlı yapay sinir ağlarında da eğitim sonrasında yeni giriş verilerine karşılık tahmin edilen çıktıların hesaplanması temel kullanım yöntemlerinden biridir.
Yapay Sinir Ağı Klasik Yöntemlerin Yerini Alır mı?
Burada önemli bir ayrım yapmak gerekir.
Yapay sinir ağı kullanılması, klasik robot kinematiğinin artık gerekli olmadığı anlamına gelmez.
Kinematik model robotun fiziksel ve geometrik davranışını açıklar. Yapay sinir ağı ise mevcut modelden, simülasyondan veya gerçek sistemden elde edilen veriler içerisindeki ilişkileri öğrenebilir.
Bu nedenle daha güçlü yaklaşım:
Fiziksel model + Simülasyon + Veri + Yapay sinir ağı
şeklinde düşünülebilir.
Özellikle karmaşık ve doğrusal olmayan robot sistemlerinde veri tabanlı yöntemler klasik mühendislik hesaplarını destekleyebilir.
Simülasyondan Gerçek Robot Sistemine
Robot kol konum tahmini için yapay sinir ağı başlangıçta simülasyon verileriyle eğitilebilir. Robot fiziksel olarak üretilmeden önce farklı hareket senaryoları oluşturularak geniş bir veri seti elde edilebilir.
Ancak gerçek sistemlerde simülasyonda tam olarak modellenmesi zor olan birçok etken bulunur. Bunlardan bazıları:
- mekanik boşluklar,
- sürtünme,
- sensör hataları,
- yük değişimleri,
- aktüatör karakteristikleri,
- çevresel şartlardır.
Bu nedenle simülasyon ortamında geliştirilen sistemlerin gerçek robot üzerinden alınan sensör verileriyle doğrulanması önemlidir.
Robot üzerindeki sensörlerden sürekli konum bilgisi alınması, tahmin edilen değer ile gerçek değer arasındaki hatanın hesaplanmasını da mümkün hale getirir.
Robot Kol Konum Tahmini Gelecekte Nasıl Gelişebilir?
Robotik sistemlerin gelişiminde yapay zekânın en önemli katkısı, tek başına kullanılmasından çok diğer mühendislik disiplinleriyle birlikte çalışabilmesidir.
Gelecekte robot sistemlerinde şu yapının daha sık görülmesi beklenebilir:
Mekanik tasarım + Simülasyon + Sensörler + Kontrol sistemi + Yapay zekâ
Bu yaklaşım sayesinde robotlar yalnızca verilen komutları yerine getiren makineler olmaktan çıkarak kendi çalışma verilerini analiz edebilen sistemlere dönüşebilir.
Sonuç
Robot kollarında konum belirleme klasik bir mühendislik problemi olsa da kullanılan yöntemler gelişmeye devam ediyor. Kinematik hesaplamalar robot davranışının matematiksel temelini oluştururken yapay sinir ağları özellikle karmaşık giriş-çıkış ilişkilerinin öğrenilmesinde destekleyici bir araç olabilir.
Robot kol konum tahmini açısından asıl amaç yapay zekâyı klasik mühendisliğin yerine koymak değildir. Amaç; mekanik modelleme, simülasyon, kontrol ve sensör teknolojilerini veri tabanlı yöntemlerle bir araya getirmektir.
Bu bütünleşik yaklaşım, gelecekte daha hassas, uyarlanabilir ve akıllı robotik sistemlerin geliştirilmesinde önemli bir rol oynayabilir.
Kaynaklar
TÜRE, K. (2023). Pnömatik yapay kaslı 3 serbestlik dereceli robot kolun yapay sinir ağları ile konum kontrolü (Tez No. 836445) [Yüksek lisans tezi, ZONGULDAK BÜLENT ECEVİT ÜNİVERSİTESİ]. Ulusal Tez Merkezi.

